DSPOWER startet i 2012, og fokuserer på forskning og utvikling innen produksjon, utdanning og robotservo, intelligent robotservo og byggeklossservo.
Når man designer roboter eller smarte enheter, er vinkelnøyaktigheten til servomotorer ofte en lett oversett, men likevel avgjørende parameter. Du har kanskje opplevd situasjoner der servomotoren ikke roterer til sin tiltenkte posisjon, eller den oppnådde posisjonen varierer litt hver gang, noe som forårsaker ustabilitet i hele systemet.
Dette skyldes vanligvis at du ikke har vært oppmerksom på standard vinkelnøyaktighetsverdi for servomotoren, og bare har kontrollert grunnleggende parametere som dreiemoment og hastighet.
Hva er servomotorens vinkelnøyaktighet?
Servomotorens vinkelnøyaktighet refererer til graden av avvik mellom den faktiske rotasjonsposisjonen og den teoretiske målposisjonen etter å ha mottatt et kontrollsignal. For eksempel kan en servomotor med ±1° nøyaktighet, som teoretisk roterer til 90°, faktisk være plassert mellom 89° og 91°. Denne standard nøyaktighetsverdien er vanligvis oppgitt av servomotorprodusenten i de tekniske spesifikasjonene.
Det er en av kjerneindikatorene for måling av servomotorers ytelse. Høypresisjonsservoer sikrer nøyaktige og repeterbare bevegelser av utstyret ditt, spesielt i scenarier som krever presis kontroll, for eksempel grep om robotarmen og posisjonering av kameraets gimbal.
Å forstå viktigheten av vinkelnøyaktighet, som ikke alltid er lett tilgjengelig, hjelper deg med å unngå mange potensielle problemer i den kritiske innledende fasen av et prosjekt. Rimelige, men lavnøyaktige servoer kan faktisk forårsake kumulative feil i hele systemet, noe som til slutt påvirker den generelle funksjonaliteten og fører til negative effekter.
Derfor må du, når du velger en servo, nøye gjennomgå nøyaktighetsrelaterte parametere i spesifikasjonene og prioritere produkter som tydelig angir nøyaktighetsstandardene sine, i stedet for å ta avgjørelser basert utelukkende på tidligere erfaring eller pris.
Hvorfor vinkelnøyaktighet er avgjørende for prosjekter
Vinkelnøyaktighet bestemmer direkte den pålitelige utførelsen av oppgaver av utstyr. For eksempel,Hvis du jobber med et automatisert sporingssystem, vil dårlig servonøyaktighet forhindre at kameraet målretter nøyaktig mot målet, noe som reduserer sporingseffektiviteten betydelig.På samme måte kan lav servo i industriell automatisering forårsake feil i robotarmen og til og med produksjonsproblemer.
Utilstrekkelig presisjon påvirker ikke bare ytelsen, men øker også oppsetttiden og kostnadene betydelig på grunn av behovet for gjentatte kalibreringer eller utskifting av komponenter.
Fra et brukeropplevelsesperspektiv muliggjør høypresisjonsservoer jevnere og mer profesjonell enhetsdrift. For eksempel, i pedagogiske roboter eller smarte leker, forbedrer presise bevegelser interaktiviteten og forhindrer brukerfrustrasjon forårsaket av enheter som ikke reagerer.
Derfor, selv om det kan virke som om investering i høypresisjonsservoer øker de initiale kostnadene, forbedrer det faktisk prosjektets suksessrate og langsiktig stabilitet, noe som gjør det til et svært kostnadseffektivt valg.
Hvordan velge høypresisjonsservoer
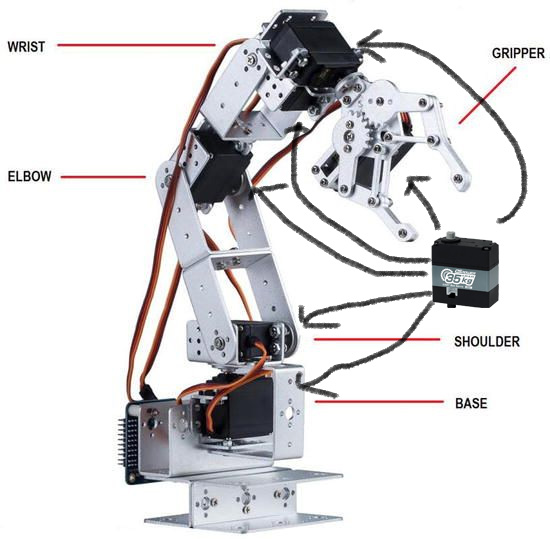
Når du velger en høypresisjonsservo, er det første trinnet å sjekke produktspesifikasjonene og se etter tydelige numeriske verdier for vinkelnøyaktighet, for eksempel ±0,5° eller ±1°. Generelt sett er digitale servoer mer nøyaktige enn analoge servoer fordi de bruker mikroprosessorer for lukket sløyfekontroll, noe som muliggjør posisjonsjusteringer i sanntid.
Samtidig bør du være oppmerksom på servotypen; børsteløse motorer eller kjerneløse motorer har ofte fordeler når det gjelder nøyaktighet og levetid, mens kjerneløse motorer gir fordeler i form av lengre kontinuerlig driftstid og bedre varmeavledning.
Vurder applikasjonsscenarioet.Hvis prosjektet ditt krever rask respons og høy presisjon, kan du velge en digital servo som støtter høy oppdateringsfrekvensHvis budsjettet ditt er begrenset, men nøyaktighetskravene ikke er høye, kan en standard servo være tilstrekkelig.
I tillegg bør du lese brukeranmeldelser og testrapporter for å forstå nøyaktigheten i faktisk bruk, og unngå å ta avgjørelser basert utelukkende på teoretiske parametere. Husk at høypresisjonsservoer generelt krever høyere spenning og bedre støtte for kontrollprotokoller, for eksempel TTL-seriebusser eller CAN-busser.
Hvilke faktorer påvirker servons nøyaktighet?
Nøyaktigheten til en servomotor påvirkes av en rekke faktorer, som omfatter både intern struktur og eksternt miljø. Interne faktorer inkluderer primært girslaks, motortype og tilbakekoblingssystem. Servoer med stort girslaks vil oppleve hysterese under revers rotasjon, noe som fører til redusert nøyaktighet.
Imidlertid bruker lukkede servoer med kodere tilbakekoblingsmekanismer for å redusere feil, og dermed forbedre nøyaktigheten. Eksterne faktorer inkluderer stabilitet i strømforsyningsspenningen, kontrollsignalkvalitet og lastvariasjoner.
For eksempel kan spenningssvingninger lett forårsake ujevne servorotasjonshastigheter, noe som påvirker posisjonsnøyaktigheten. Støy i kontrollsignalet kan også forstyrre servoens kommandotolkning. Videre kan overdreven belastning eller feil installasjon også føre til tap av nøyaktighet.
Derfor,Når man bruker høypresisjonsservoer, er det viktig å sikre en stabil strømforsyning, et rent signal og en godt designet mekanisk struktur for å maksimere ytelsen.
Hvordan teste og kalibrere servonøyaktighet?
Du kan bruke enkle verktøy, som f.eks.vinkelmåler eller laserpeker, for å sende presise signaler til kontrolleren for å teste servoens nøyaktighet.Roter servoen i flere målvinkler, for eksempel 0°, 90° og 180°, mål deretter den faktiske posisjonen og beregn avviket.
Gjenta denne prosessen flere ganger og ta gjennomsnittet for å evaluere repeterbarheten. Hvis avviket er stort, kan kalibrering være nødvendig. Mange digitale servoer støtter programvarekalibrering, som kompenserer for feil ved å justere kontrollparametere.
Kalibrering innebærer vanligvis å sende kalibreringskommandoer eller bruke spesialisert programvare. For eksempel kan en mikrokontroller sende et PWM-signal og registrere forskjellen mellom den faktiske posisjonen og den teoretiske verdien, og deretter legge til en forskyvning i koden for å korrigere for det.
Regelmessig testing og kalibrering kan forlenge servoens levetid og sikre langsiktig stabil drift. For kritiske applikasjoner anbefales det å fullføre disse trinnene før installasjon for å unngå problemer under senere feilsøking.
Vanlige bruksområder for høypresisjonsservoer
Høypresisjonsservoer er mye brukt i felt som krever presis kontroll, som for eksempelrobotikk, luftfart og medisinsk utstyrInnen robotikk brukes det i leddaktuatorer for å sikre jevne bevegelser og nøyaktig griping.
I drone-gimbaler bidrar høypresisjonsservoer til å stabilisere kameraer, noe som resulterer i klare bilder. I tillegg er automatiske gardiner og sikkerhetskameraer i smarthjem avhengige av servopresisjon for jevn drift.
I disse scenariene er presisjon direkte relatert til systemsikkerhet og effektivitet. For eksempel,I medisinske roboter kan selv små feil føre til kirurgisk svikt, så det er avgjørende å velge servoer med høy presisjon og høy pålitelighet.Å forstå disse applikasjonene kan hjelpe deg med å planlegge prosjektene dine bedre og velge passende servotyper for å forbedre den generelle ytelsen.
Publisert: 08. november 2025